3D Gaussian Splatting、Matterport 定 LiDAR 點雲?香港設施管理員的實景掃描技術揀選完全指南
3D Gaussian Splatting(3DGS)、Matterport 和 LiDAR 點雲是三種原理與強項截然不同的實景掃描技術:3DGS 側重視覺忠實度和「可走入」的沉浸感,Matterport 側重面積量度和平面圖生成,LiDAR 側重工程精度和 BIM 整合。
香港的物管、測量和設施管理行業近幾年面對一個選擇困難:實景掃描技術的選項突然多了很多,每個供應商都說自己「最準確」「最快」,卻很少有人告訴你哪種技術適合哪種場景。這篇文章不是軟件評測,而是一個決策工具——目標只有一個:幫你根據手上的項目特性,選出最合適的掃描技術。
開場直答:3DGS 在香港適合哪些項目,不適合哪些?
先把最常見的問題答清楚。
最適合 3DGS 的香港場景:
- 幾何結構複雜的室內空間——唐樓樓梯間、工業大廈機電管道間、展覽場館
- 需要高視覺忠實度輸出的場景——房產展示、歷史建築保育記錄、博物館藏品存檔
- 要讓人「走入」的虛擬空間——VR 培訓場景底層環境、互動虛擬導覽
不太適合 3DGS 的場景:
- 快速變動的戶外工地——每天都在改變的工程現場,掃描結果很快過時,更換成本高
- 大範圍戶外地形測量——這類項目需要的是高密度座標點雲,不是視覺重建
- 需要工程級精度的量度任務——3DGS 的強項是視覺忠實,精確量度工作交給 LiDAR
四技術對照表:能力、場景、侷限一次比清楚
以下四種技術各有擅長的場景和工作流程。這是一個能力比較,不是排名——不同場景有不同的「最佳選擇」,沒有一種技術在所有條件下都「最好」。
| 技術 | 技術原理 | 捕捉強項 | 輸出格式 | 典型香港適用場景 | 主要侷限 |
|---|---|---|---|---|---|
| 3D Gaussian Splatting(3DGS) | 以大量細小的 3D 高斯球體重建空間,側重視覺真實感和細節密度 | 複雜室內幾何、材質、光照細節 | 可即時渲染的互動 3D 場景(瀏覽器 / VR 引擎) | 唐樓樓梯間文物記錄、展覽場館虛擬導覽、物管培訓環境重現 | 大範圍戶外場景、工程級精度量度、快速動態場景 |
| Matterport | 結構化光或深度攝影機生成「洋蔥圖」式空間模型 | 標準室內空間、面積量度、平面圖生成 | Matterport 平台專屬格式(部分支援 .OBJ 匯出) | 住宅量度記錄、租務展示、學校場地評估、酒店客房展示 | 開放空間效果有限;複雜幾何細節不及 3DGS;輸出高度依賴 Matterport 平台 |
| 傳統 Photogrammetry(影像點雲重建) | 多角度照片疊加計算三維座標,還原紋理和幾何 | 文物、考古、建築立面、中尺度戶外場景 | 點雲、網格、彩色紋理模型 | 建築立面保育記錄、文化遺址存檔、建築師設計參考 | 處理時間長;移動物體難處理;光照和天氣敏感 |
| LiDAR 點雲掃描 | 雷射脈衝精確測距,生成高密度三維座標陣列 | 精確工程量度、大型空間(機房、倉庫、地盤)、結構核對 | 原始點雲(.LAS / .E57)、可整合 BIM | 設施工程記錄、管道走線核對、BIM 協作、竣工圖核對 | 原始輸出非視覺化,需後期大量處理;設備成本高;輸出對非工程人員難以直接理解 |
掃描流程:從現場到交付
不論選哪種技術,一個實景掃描項目的工作流程大致分為四個階段,輸入輸出清晰:
| 階段 | 輸入 | 工作內容 | 輸出 |
|---|---|---|---|
| 1. 現場掃描 | 待掃場地 | 掃描設備按預定路線覆蓋空間;捕捉幾何、材質、光照等原始數據 | 原始掃描數據(圖像序列 / 點雲 / 深度圖) |
| 2. 數據處理 | 原始掃描數據 | 電腦計算重建空間結構;去除雜訊;拼合多次掃描;幾何清理 | 初步三維模型(點雲 / 網格 / 高斯球體集合) |
| 3. 場景訓練 / 優化(3DGS 專屬) | 初步模型 | 以神經渲染技術迭代訓練,提升視覺細節密度和即時渲染流暢度 | 可在瀏覽器或 VR 引擎中即時渲染的高質素互動場景 |
| 4. 交付與整合 | 優化後場景 | 格式轉換;嵌入 VR 培訓平台、網頁瀏覽器或 BIM 系統 | 最終交付格式(視用途):互動 3D 場景、VR 體驗包、BIM 模型 |
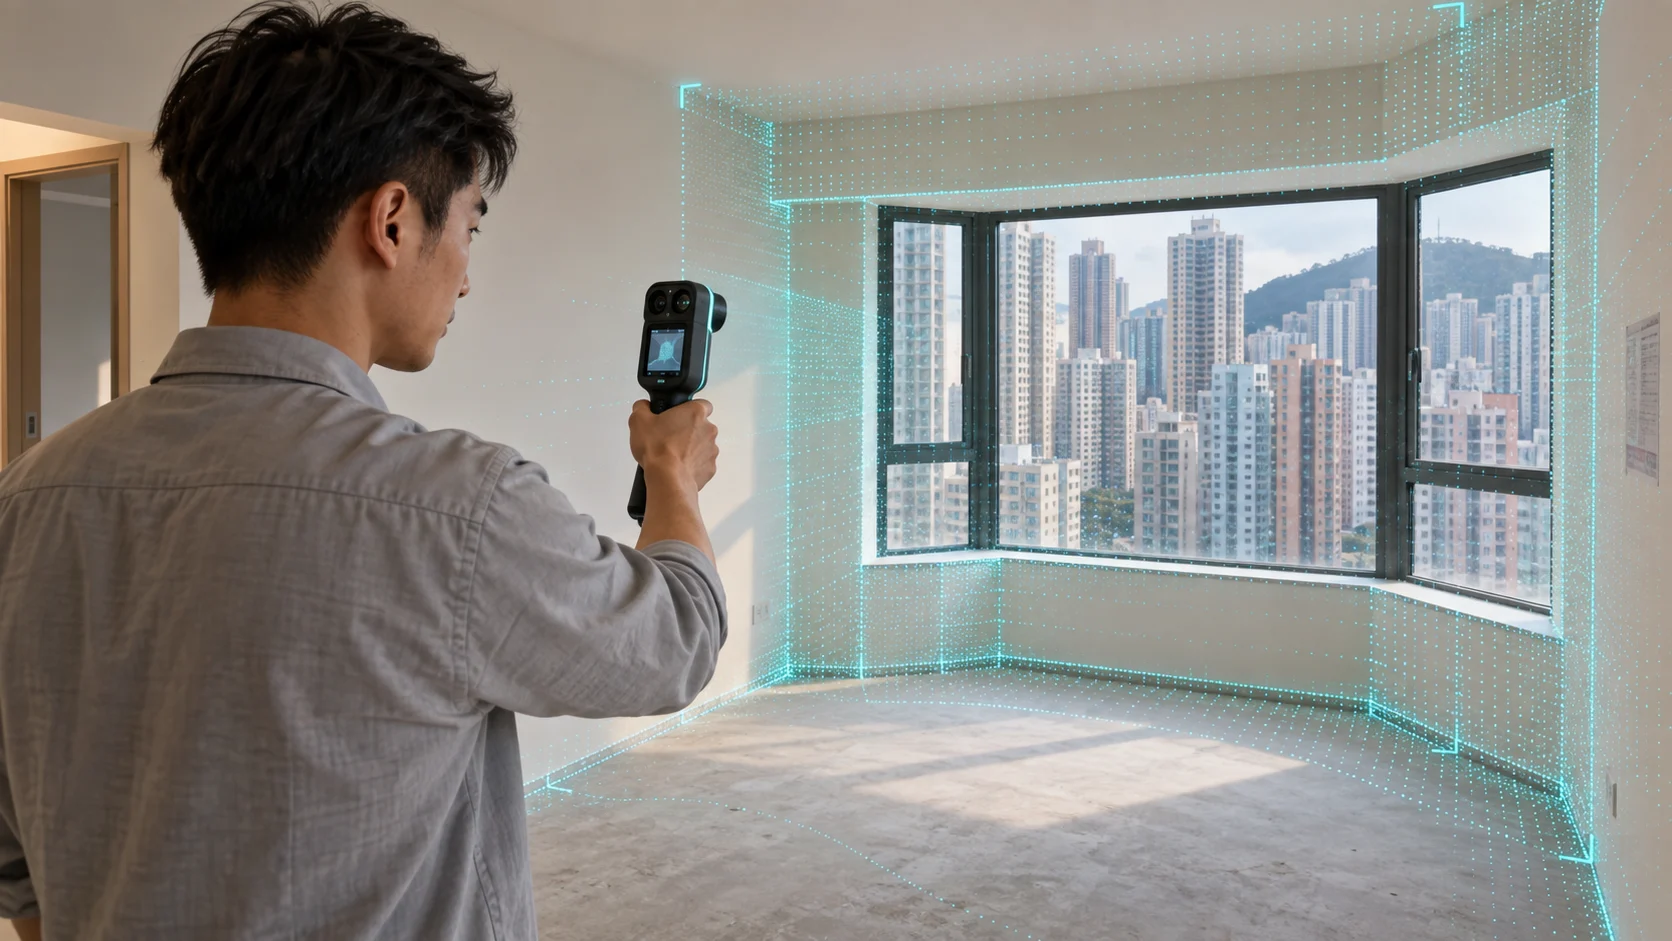
捕捉設備:3DGS 現場掃描以手持式掃描器為主,典型例子如 XGRIDS PortalCam——外形輕便,前端配備鏡頭組,操作者手持設備按路線行進,即可系統性覆蓋整個空間。這種機動方式在幾何複雜的室內空間(螺旋樓梯、機電管道間、窄走廊)比固定腳架 LiDAR 掃描更為靈活。
3DGS 與其他技術最主要的流程差異,在第三個階段:「場景訓練」是 3DGS 特有的步驟,也是它輸出視覺質素遠高於傳統網格重建的原因。這個步驟需要相對較高的算力,但換來的是一個可以在普通瀏覽器裡流暢「行入」的空間——不需要專業 3D 軟件或高端工作站。
揀選準則:根據你的項目特性決定技術
與其問「哪種技術最好」,不如問「我的項目最需要什麼」。以下是一個決策框架:
| 場景特性 | 建議優先技術 | 備選 |
|---|---|---|
| 幾何複雜度高(螺旋樓梯、機電管道、不規則空間) | 3DGS | LiDAR(工程精度優先時) |
| 視覺忠實度優先(展示、導覽、培訓、文物保育) | 3DGS | Matterport(標準方形室內) |
| 面積量度、平面圖生成、業主交樓記錄 | Matterport | LiDAR |
| 戶外建築立面記錄、文化遺產存檔 | Photogrammetry | LiDAR |
| 工程測量精度要求、BIM 整合、管道核對 | LiDAR | Photogrammetry |
| 需要在 VR 或瀏覽器中「行入」體驗 | 3DGS | Matterport(受平台生態限制) |
| 快速變動工地的階段記錄 | Photogrammetry(快速現場拍攝) | LiDAR |
| 光照條件差(無窗機房、夜間、暗房) | LiDAR | 3DGS(補光後可行) |
香港真實場景:三個典型例子
以下是幾個在香港常見的掃描需求場景,描述性說明,不點名具體項目或客戶:
唐樓樓梯間文物記錄:有業主或非政府組織需要為即將清拆或修繕的戰前唐樓留下完整視覺記錄——鑄鐵扶手的雕花細節、天花批盪的紋路、自然光從頂部天窗落下的角度。這類場景的視覺細節密度,是 3DGS 相對其他技術優勢最明顯的應用場景。Photogrammetry 也可以做到,但 3DGS 輸出的場景可以讓觀者「走入」,而不只是靜態瀏覽一個模型。
工業大廈整層平面評估:業主需要準確的樓面面積、柱位尺寸和走廊寬度,同時想讓潛在租戶感受空間實感。Matterport 的量度工具在這個場景直接可用,輸出的平面圖和面積數字準確,適合商業用途。
建築機房管道走線核對:機電工程師需要核對既有機房的管道走線是否與施工圖相符,識別佔用位置的未記錄管道。LiDAR 點雲的幾何精度是這個場景的基本要求,視覺效果反而不是優先考量——工程師看的是數據,不是畫面。
3DGS 作為 VR 培訓底層環境
3DGS 除了做靜態記錄和展示,另一個愈來愈常見的應用是作為 VR 培訓的底層場景素材。
傳統的 VR 培訓場景由設計師從頭建模,雖然可以自由設計,但場景和員工的實際工作地點有距離感。把真實工作環境掃描成 3DGS 場景後,培訓設計師可以在真實空間裡加入互動元素——標識危險點、設置決策觸發點、模擬突發事件的情境後果。受訓員工在認識的環境裡學習,空間記憶和培訓記憶直接連結,轉移效果更直接。
這個做法在複雜的工作環境(機電機房、展覽場館、物管管理處)特別適用,因為這些空間的幾何複雜度和細節,用傳統建模要花大量時間,3DGS 掃描卻可以在現場直接捕捉。
如需了解 VTM 的 3DGS 服務範圍和交付方式,可參閱 VTM 3DGS 服務頁。
技術背景:3DGS 從何而來?
3DGS 技術的學術基礎來自 Kerbl 等人於 2023 年在 SIGGRAPH 發表的論文 《3D Gaussian Splatting for Real-Time Radiance Field Rendering》。這篇論文提出了以高斯球體(Gaussian primitives)取代傳統神經輻射場(NeRF)的訓練方式,在保持高視覺忠實度的同時,大幅提升即時渲染速度——這也是 3DGS 能夠在普通瀏覽器裡流暢顯示的技術根源。論文全文可免費閱讀,對技術細節有興趣的讀者可直接參閱原始研究資料。
常見問題
從需求倒推,才能選對工具
每個掃描項目的核心問題不是「哪種技術更新更好」,而是「我最後要用這個 3D 場景做什麼」。展示給客戶看、納入 VR 培訓、做工程精度核對——這三個目的對應的最佳技術截然不同。
如果你的項目是複雜幾何空間的視覺重建,或者要把真實環境帶入 VR 培訓,3DGS 是值得優先評估的方向。了解更多,可參閱 VTM 3DGS 服務頁。
了解 VTM 的 3DGS 實景掃描服務,按你的項目需求獲取方案建議
VTM 3DGS 服務詳情資料來源
- Kerbl et al.(2023):3D Gaussian Splatting for Real-Time Radiance Field Rendering — SIGGRAPH 2023:repo-sam.inria.fr/fungraph/3d-gaussian-splatting
文中技術比較為一般性描述,各平台功能及輸出格式視版本更新而異,建議向各技術供應商核實最新規格。
延伸閱讀