3D Gaussian Splatting、Matterport 还是 LiDAR 点云?香港设施管理员的实景扫描技术选型完全手册
3D Gaussian Splatting(3DGS)、Matterport 和 LiDAR 点云是三种原理与强项截然不同的实景扫描技术:3DGS 侧重视觉忠实度和”可走入”的沉浸感,Matterport 侧重面积测量和平面图生成,LiDAR 侧重工程精度和 BIM 整合。
香港的物管、测量和设施管理行业近几年面临一个选择困难:实景扫描技术的选项突然多了很多,每个供应商都说自己”最准确””最快”,却很少有人告诉你哪种技术适合哪种场景。这篇文章不是软件评测,而是一个决策工具——目标只有一个:帮你根据手上的项目特性,选出最合适的扫描技术。
开场直答:3DGS 在香港适合哪些项目,不适合哪些?
先把最常见的问题答清楚。
最适合 3DGS 的香港场景:
- 几何结构复杂的室内空间——唐楼楼梯间、工业大厦机电管道间、展览场馆
- 需要高视觉忠实度输出的场景——房产展示、历史建筑保育记录、博物馆藏品存档
- 要让人”走入”的虚拟空间——VR 培训场景底层环境、互动虚拟导览
不太适合 3DGS 的场景:
- 快速变动的户外工地——每天都在改变的工程现场,扫描结果很快过时,更换成本高
- 大范围户外地形测量——这类项目需要的是高密度坐标点云,不是视觉重建
- 需要工程级精度的测量任务——3DGS 的强项是视觉忠实,精确测量工作交给 LiDAR
四技术对照表:能力、场景、局限一次比清楚
以下四种技术各有擅长的场景和工作流程。这是一个能力比较,不是排名——不同场景有不同的”最佳选择”,没有一种技术在所有条件下都”最好”。
| 技术 | 技术原理 | 捕捉强项 | 输出格式 | 典型香港适用场景 | 主要局限 |
|---|---|---|---|---|---|
| 3D Gaussian Splatting(3DGS) | 以大量细小的 3D 高斯球体重建空间,侧重视觉真实感和细节密度 | 复杂室内几何、材质、光照细节 | 可即时渲染的互动 3D 场景(浏览器 / VR 引擎) | 唐楼楼梯间文物记录、展览场馆虚拟导览、物管培训环境重现 | 大范围户外场景、工程级精度测量、快速动态场景 |
| Matterport | 结构化光或深度摄影机生成”洋葱图”式空间模型 | 标准室内空间、面积测量、平面图生成 | Matterport 平台专属格式(部分支持 .OBJ 导出) | 住宅测量记录、租务展示、学校场地评估、酒店客房展示 | 开放空间效果有限;复杂几何细节不及 3DGS;输出高度依赖 Matterport 平台 |
| 传统 Photogrammetry(影像点云重建) | 多角度照片叠加计算三维坐标,还原纹理和几何 | 文物、考古、建筑立面、中尺度户外场景 | 点云、网格、彩色纹理模型 | 建筑立面保育记录、文化遗址存档、建筑师设计参考 | 处理时间长;移动物体难处理;光照和天气敏感 |
| LiDAR 点云扫描 | 激光脉冲精确测距,生成高密度三维坐标阵列 | 精确工程测量、大型空间(机房、仓库、工地)、结构核对 | 原始点云(.LAS / .E57)、可整合 BIM | 设施工程记录、管道走线核对、BIM 协作、竣工图核对 | 原始输出非可视化,需后期大量处理;设备成本高;输出对非工程人员难以直接理解 |
扫描流程:从现场到交付
不论选哪种技术,一个实景扫描项目的工作流程大致分为四个阶段,输入输出清晰:
| 阶段 | 输入 | 工作内容 | 输出 |
|---|---|---|---|
| 1. 现场扫描 | 待扫场地 | 扫描设备按预定路线覆盖空间;捕捉几何、材质、光照等原始数据 | 原始扫描数据(图像序列 / 点云 / 深度图) |
| 2. 数据处理 | 原始扫描数据 | 电脑计算重建空间结构;去除杂讯;拼合多次扫描;几何清理 | 初步三维模型(点云 / 网格 / 高斯球体集合) |
| 3. 场景训练 / 优化(3DGS 专属) | 初步模型 | 以神经渲染技术迭代训练,提升视觉细节密度和即时渲染流畅度 | 可在浏览器或 VR 引擎中即时渲染的高质量互动场景 |
| 4. 交付与整合 | 优化后场景 | 格式转换;嵌入 VR 培训平台、网页浏览器或 BIM 系统 | 最终交付格式(视用途):互动 3D 场景、VR 体验包、BIM 模型 |
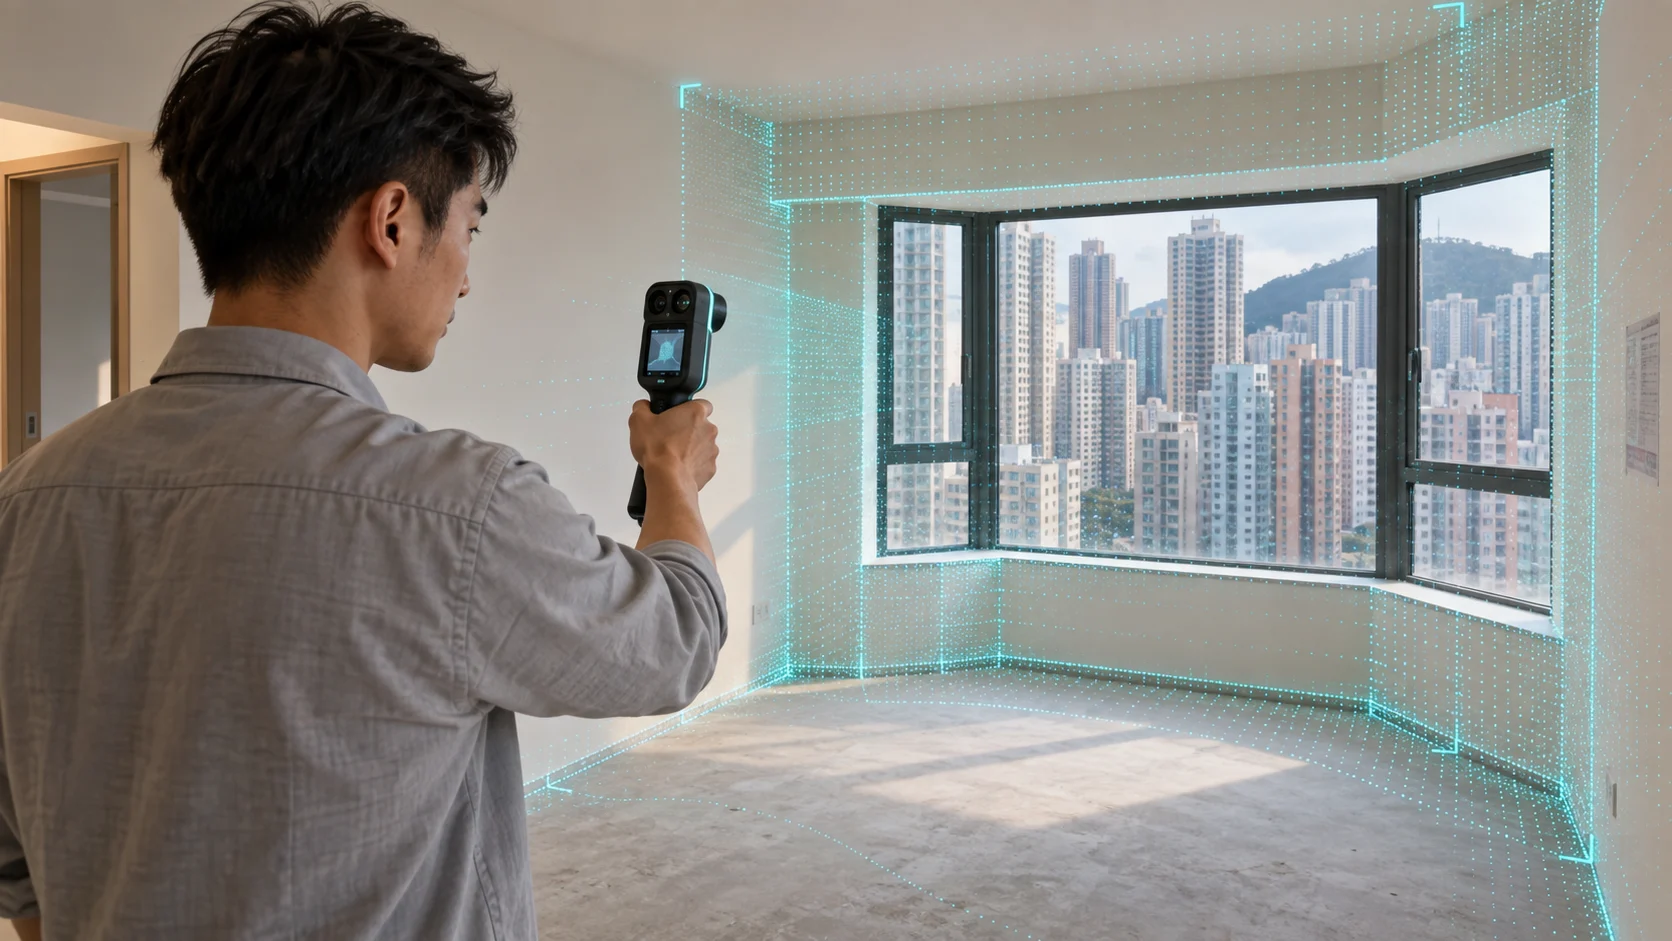
捕捉设备:3DGS 现场扫描以手持式扫描器为主,典型例子如 XGRIDS PortalCam——外形轻便,前端配备镜头组,操作者手持设备按路线行进,即可系统性覆盖整个空间。这种机动方式在几何复杂的室内空间(螺旋楼梯、机电管道间、窄走廊)比固定脚架 LiDAR 扫描更为灵活。
3DGS 与其他技术最主要的流程差异,在第三个阶段:”场景训练”是 3DGS 特有的步骤,也是它输出视觉质量远高于传统网格重建的原因。这个步骤需要相对较高的算力,但换来的是一个可以在普通浏览器里流畅”走入”的空间——不需要专业 3D 软件或高端工作站。
选型准则:根据你的项目特性决定技术
与其问”哪种技术最好”,不如问”我的项目最需要什么”。以下是一个决策框架:
| 场景特性 | 建议优先技术 | 备选 |
|---|---|---|
| 几何复杂度高(螺旋楼梯、机电管道、不规则空间) | 3DGS | LiDAR(工程精度优先时) |
| 视觉忠实度优先(展示、导览、培训、文物保育) | 3DGS | Matterport(标准方形室内) |
| 面积测量、平面图生成、业主交楼记录 | Matterport | LiDAR |
| 户外建筑立面记录、文化遗产存档 | Photogrammetry | LiDAR |
| 工程测量精度要求、BIM 整合、管道核对 | LiDAR | Photogrammetry |
| 需要在 VR 或浏览器中”走入”体验 | 3DGS | Matterport(受平台生态限制) |
| 快速变动工地的阶段记录 | Photogrammetry(快速现场拍摄) | LiDAR |
| 光照条件差(无窗机房、夜间、暗房) | LiDAR | 3DGS(补光后可行) |
香港真实场景:三个典型例子
以下是几个在香港常见的扫描需求场景,描述性说明,不点名具体项目或客户:
唐楼楼梯间文物记录:有业主或非政府组织需要为即将清拆或修缮的战前唐楼留下完整视觉记录——铸铁扶手的雕花细节、天花批荡的纹路、自然光从顶部天窗落下的角度。这类场景的视觉细节密度,是 3DGS 相对其他技术优势最明显的应用场景。Photogrammetry 也可以做到,但 3DGS 输出的场景可以让观者”走入”,而不只是静态浏览一个模型。
工业大厦整层平面评估:业主需要准确的楼面面积、柱位尺寸和走廊宽度,同时想让潜在租户感受空间实感。Matterport 的测量工具在这个场景直接可用,输出的平面图和面积数字准确,适合商业用途。
建筑机房管道走线核对:机电工程师需要核对既有机房的管道走线是否与施工图相符,识别占用位置的未记录管道。LiDAR 点云的几何精度是这个场景的基本要求,视觉效果反而不是优先考量——工程师看的是数据,不是画面。
3DGS 作为 VR 培训底层环境
3DGS 除了做静态记录和展示,另一个越来越常见的应用是作为 VR 培训的底层场景素材。
传统的 VR 培训场景由设计师从头建模,虽然可以自由设计,但场景和员工的实际工作地点有距离感。把真实工作环境扫描成 3DGS 场景后,培训设计师可以在真实空间里加入互动元素——标识危险点、设置决策触发点、模拟突发事件的情境后果。受训员工在认识的环境里学习,空间记忆和培训记忆直接连结,转移效果更直接。
这个做法在复杂的工作环境(机电机房、展览场馆、物管管理处)特别适用,因为这些空间的几何复杂度和细节,用传统建模要花大量时间,3DGS 扫描却可以在现场直接捕捉。
如需了解 VTM 的 3DGS 服务范围和交付方式,可参阅 VTM 3DGS 服务页。
技术背景:3DGS 从何而来?
3DGS 技术的学术基础来自 Kerbl 等人于 2023 年在 SIGGRAPH 发表的论文 《3D Gaussian Splatting for Real-Time Radiance Field Rendering》。这篇论文提出了以高斯球体(Gaussian primitives)取代传统神经辐射场(NeRF)的训练方式,在保持高视觉忠实度的同时,大幅提升即时渲染速度——这也是 3DGS 能够在普通浏览器里流畅显示的技术根源。论文全文可免费阅读,对技术细节有兴趣的读者可直接参阅原始研究资料。
常见问题
从需求倒推,才能选对工具
每个扫描项目的核心问题不是”哪种技术更新更好”,而是”我最后要用这个 3D 场景做什么”。展示给客户看、纳入 VR 培训、做工程精度核对——这三个目的对应的最佳技术截然不同。
如果你的项目是复杂几何空间的视觉重建,或者要把真实环境带入 VR 培训,3DGS 是值得优先评估的方向。了解更多,可参阅 VTM 3DGS 服务页。
了解 VTM 的 3DGS 实景扫描服务,按你的项目需求获取方案建议
VTM 3DGS 服务详情资料来源
- Kerbl et al.(2023):3D Gaussian Splatting for Real-Time Radiance Field Rendering — SIGGRAPH 2023:repo-sam.inria.fr/fungraph/3d-gaussian-splatting
文中技术比较为一般性描述,各平台功能及输出格式视版本更新而异,建议向各技术供应商核实最新规格。
延伸阅读